机器人真正的灵巧抓取能力
不在于固定、机械的抓取姿态
而在于像人类一样
根据物体、环境、负载
自适应调整
人类先验经验+机器人物理优化
双向融合
清华大学自动化系李翔团队
依托清华大学具身智能与机器人研究院、
具身智能系统北京市重点实验室
创新提出Hugs全新抓取合成范式
破解灵巧机器人跨尺度、跨接触模式
通用抓取难题
让机器人具备类人自然抓取策略
实现从微米级精细捏取
到大件重物双手搬取的全域适配
推动机器人灵巧操作
从“固定规则、场景受限”
迈向“动态适配、通用智能”
HUGS以人类先验引导跨模式跨尺度灵巧抓取合成宣传视频
传统机器人灵巧抓取存在三大核心短板
- 规则设计两难
规则过宽算力浪费、收敛困难
过严则丢失有效抓取方式
- 示范泛化性弱
单一人手示范映射
难以适配不同尺寸、不同类别物体
- 真实场景僵化
仅靠物体大小判定抓取模式
无法应对遮挡、变负载等复杂工况
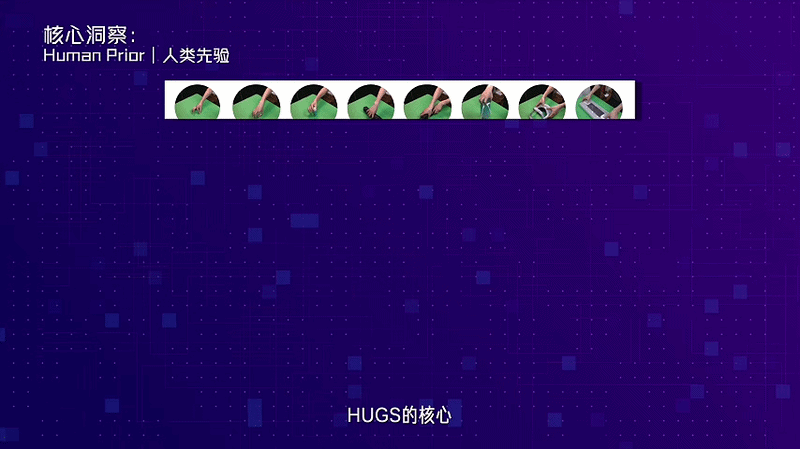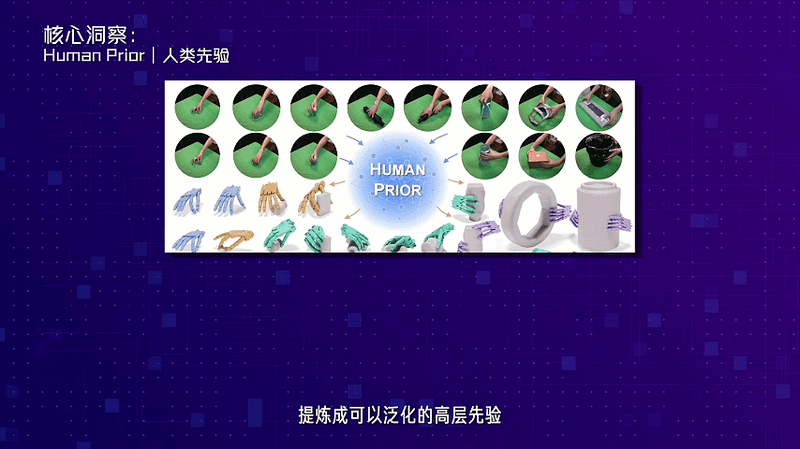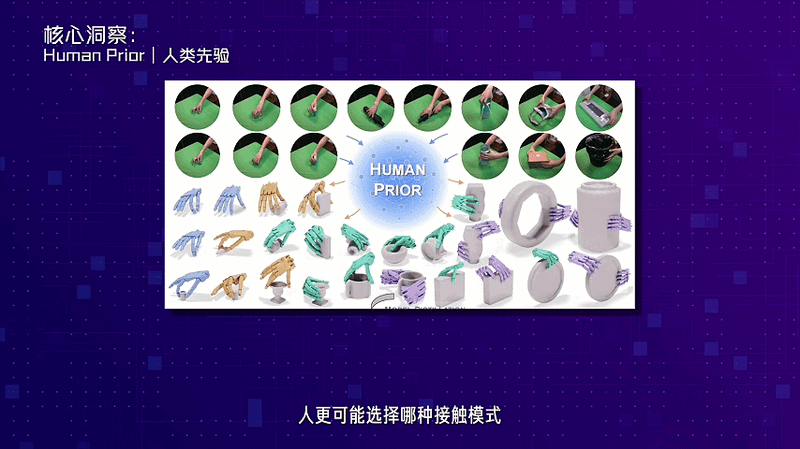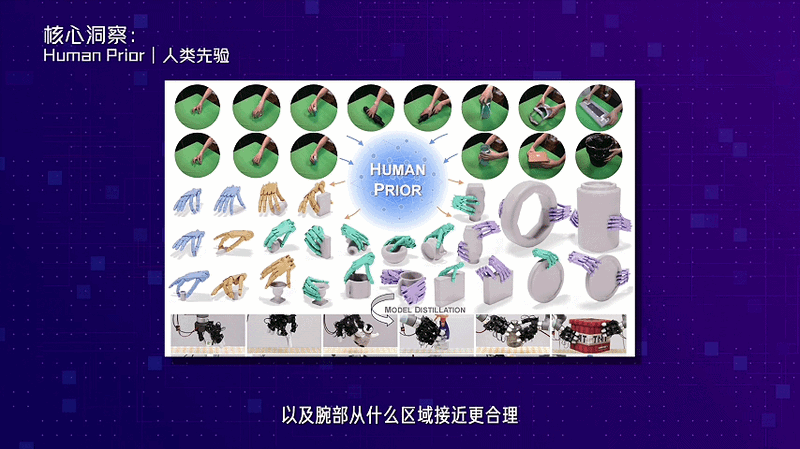
HUGS范式重构机器人抓取逻辑
形成“人类先验缩范围,
机器人优化保落地”的独特架构
提炼人类自然抓取的高层经验
预判合理接触模式与接近路径

再结合机器人硬件约束、
力学条件、碰撞规则精准优化姿态
既保留人类抓取的灵活偏好
又保障机器人动作稳定、可执行
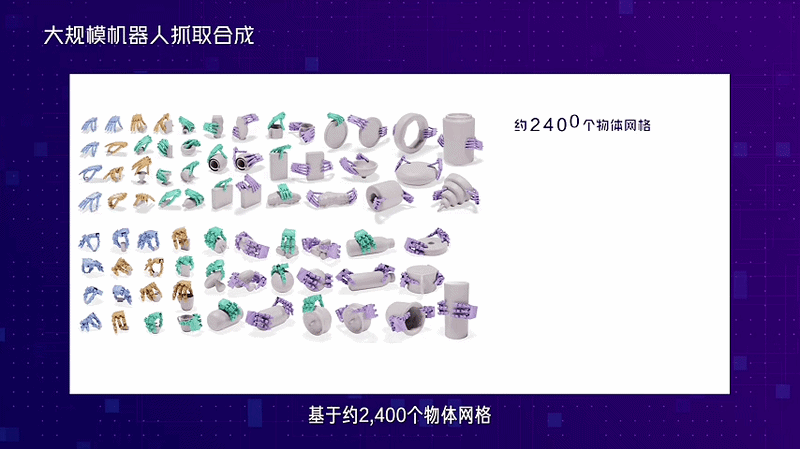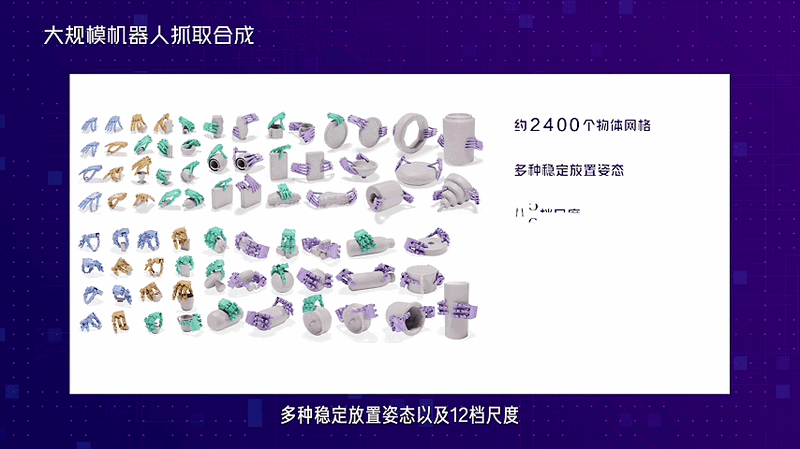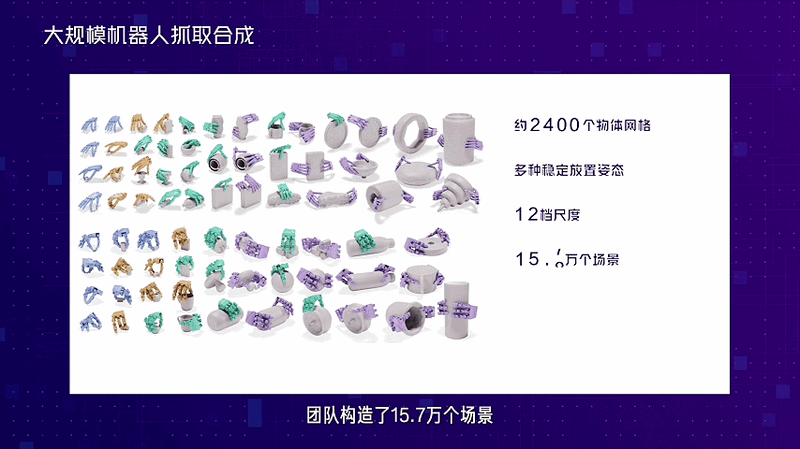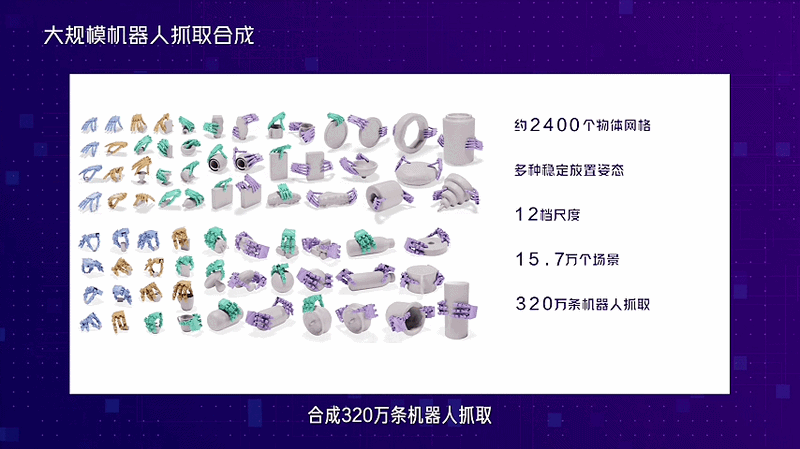
团队自建高质量HUGS Human数据集
覆盖数百类日常物体与多样抓取姿态
通过标准化编码、预测、生成、优化流程
构建15.7万真实场景
合成320万条机器人抓取数据
为通用灵巧抓取模型提供
大规模、高自然度训练素材
算法核心性能大幅超越传统方案
未知物体接触预测KL散度低至0.300
显著优于传统尺度规则的0.612
模式预测精确率0.873、召回率0.964
F1值高达0.934
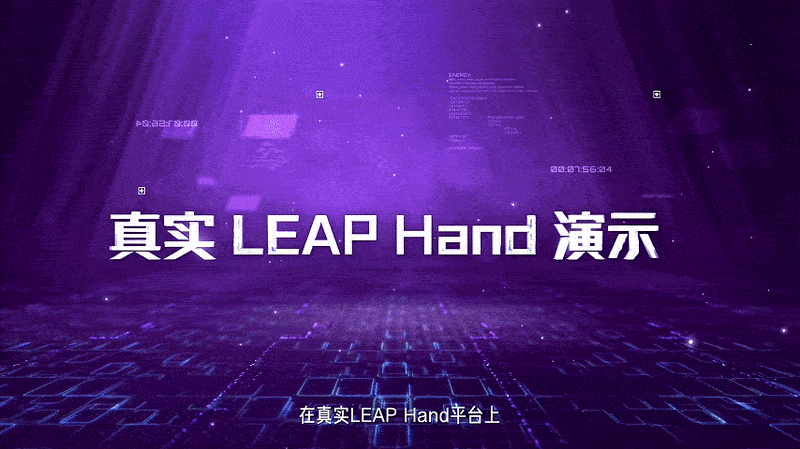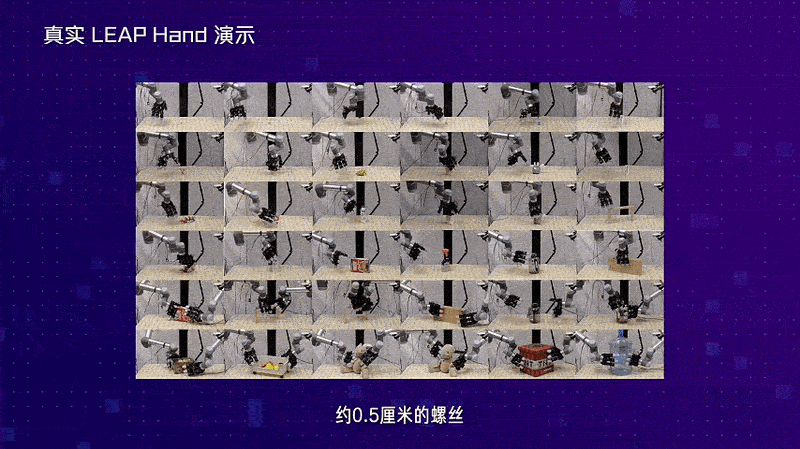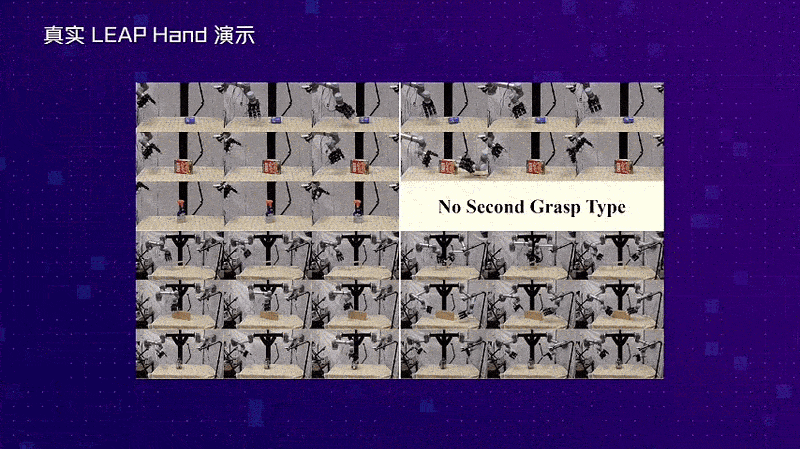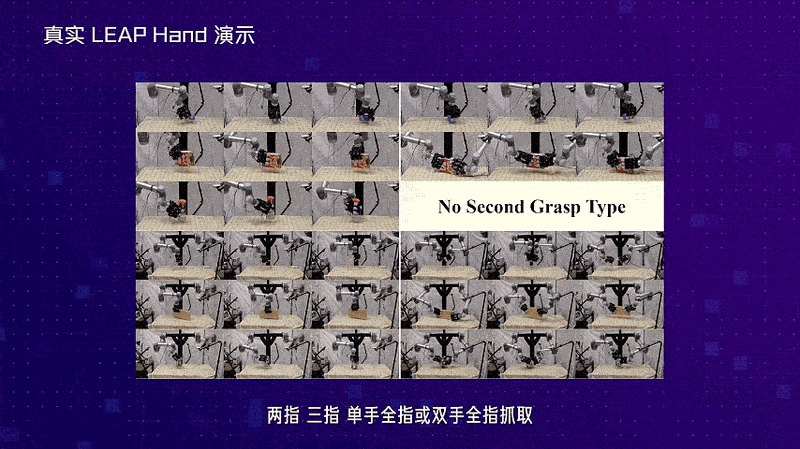
仿真测试中
模型抓取成功率全面领先传统模型
真机平台实测验证极强真实场景能力
可自适应适配0.5cm微型螺丝
至30cm大型容器的全尺度物体
智能切换两指、多指、单手、双手
各类抓取模式
可根据环境遮挡、负载重量
实时调整抓取策略
真正实现
场景自适应、负载自适应、
尺度自适应
该研究的核心价值在于
高效打通人、机抓取能力壁垒
无需海量机器人实操示范
即可将少量人类抓取智慧
泛化为百万级高质量机器人抓取方案
为通用灵巧机器人、
真实场景具身智能落地
提供全新范式
未来
团队将持续迭代Hugs技术体系
持续提升机器人
实时决策、动态适配与精细操作能力
完善跨场景、高鲁棒性的
通用灵巧抓取技术底座
加速推动智能机器人走进各类真实应用场景
征途长远 具身而行