-
机器人真正的灵巧抓取能力不在于固定、机械的抓取姿态而在于像人类一样根据物体、环境、负载自适应调整人类先验经验+机器人物理优化双向融合清华大学自动化系李翔团队依托清华大学具身智能与机器人研究院、具身智能系统北京市重点实验室创新提出Hugs全新抓取合成范式破解灵巧机器人跨尺度、跨接触模式通用抓取难题让机器人具备类人自然抓取策略实现从微米级精细捏取到大件重物双手搬取的全域适配推动机器人灵巧操作从“固定规则...
2026.10.08
-
2024年年底,由清华大学自动化系和北京通用人工智能研究院联合共建的具身智能系统北京市重点实验室成立,推动“感知-认知-决策-控制”一体化智能体的创新研究。
2026.09.24
-
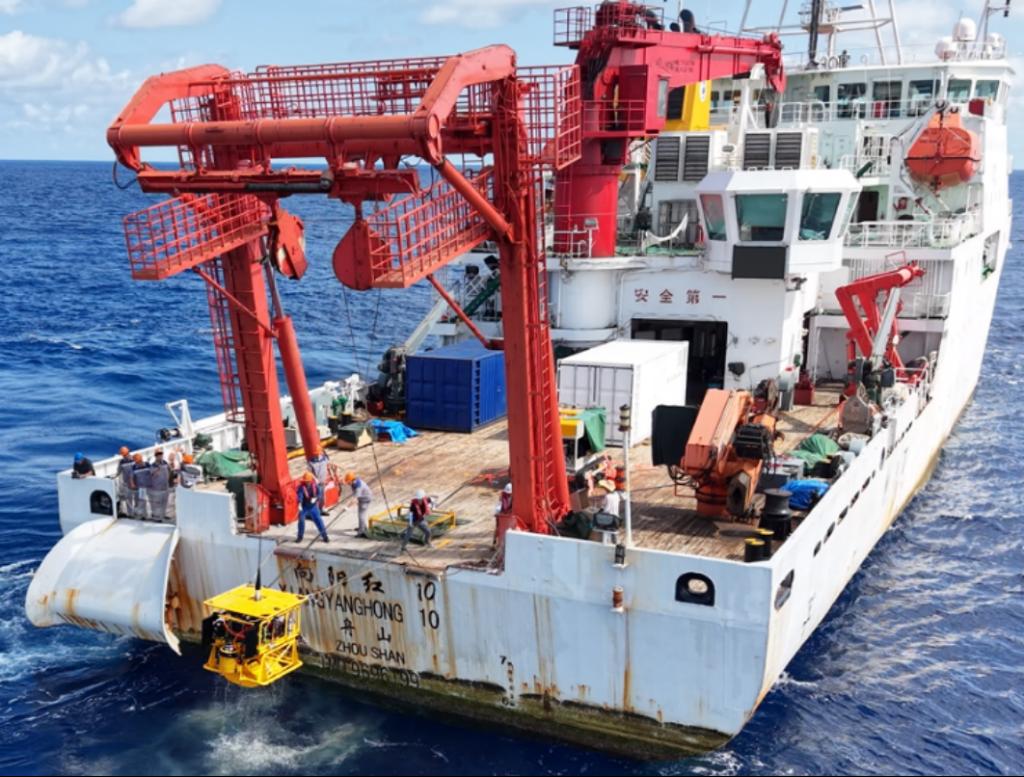
近日,由清华大学联合青岛海洋地质研究所组织的深海极端环境探测专项航次圆满完成,搭载“向阳红10”号科考船顺利返航。本次航次由清华大学宋士吉教授、青岛海洋地质研究所孙治雷研究员共同担任首席科学家。航次聚焦东海新发现的活动热液与冷泉系统,依托清华大学自主研发的深海可控式可视采样器(DCVS)开展近底精细探测、原位实物采样等科考工作,旨在探明深海极端环境的地质特征与资源环境状况。
2026.09.21
-
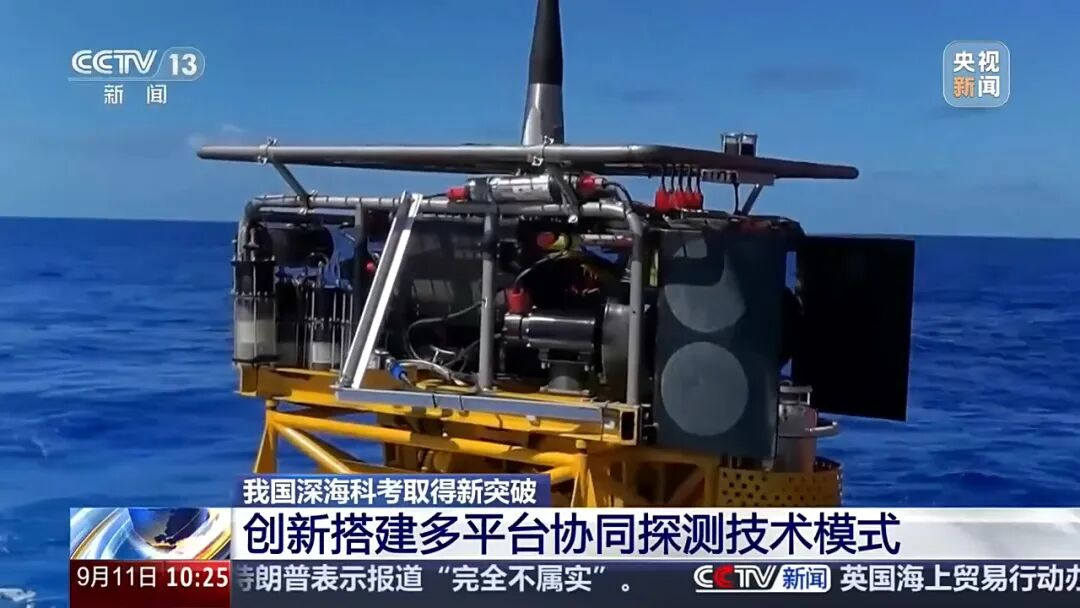
近日,由清华大学、中国地质调查局青岛海洋地质研究所、上海交通大学等单位开展的西太平洋海底热液活动与资源联合科考航次取得重要突破。科考团队依托自主研制的设备在西太平洋新锁定一处大型高温活动热液区,初步证实具备大规模多金属硫化物资源潜力。创新搭建多平台协同探测技术模式 本次科考任务中,我国科研团队依托自主设计制造的全新水下智能探测器系统,完成海底资源探查与样品采集,为我国后续深海勘查作业积累...
2026.09.20
-
当机器人走进真实世界它需要完成的不再只是一个动作而是一项复杂、连续的长程任务清华大学自动化系鲁继文教授团队依托清华大学具身智能与机器人研究院具身智能北京市重点实验室等平台围绕空间感知、导航、移动操作与具身调度打造可持续执行、可闭环修正的具身智能大脑面向长程任务的具身智能大脑科技成果宣传片随着任务步骤增加感知误差、执行偏差与环境变化不断累积如何让机器人在复杂任务中持续行动成为具身智能走向真实世界...
2026.08.29
-
智能体的学习必须通过与环境的持续交互而非对静态数据的推断清华大学电子工程系汪玉教授团队与清华大学具身智能与机器人研究院合作致力构建支撑具身大模型长期学习与持续优化的通用技术底座推动具身智能从“离线训练”迈向“在线进化”RLinf: 面向具身智能的高灵活、可扩展大规模强化学习框架科技成果宣传片实现具身智能持续进化闭环当前面临三大挑战:“工作组件高度异构且执行流程复杂”“仿真环境训练算力资源、系统效率受限...
2026.08.28